


58강, 유니폴라, 바이폴라 방식중 바이폴라가 대세라고 보면 되나요 ?
63
작성한 질문수 36
송봉길 저자(ATmega128)책에서 가볍게 유니폴라, 바이폴라 결선 방법 비교가 있었던거 같습니다. 사실 다 이해하지는 못햇습니다.
두가지 구동 방법이 어떻게 다르며, 장단점이 있나요 ?
강의 자료의 전류 그림을 보면, 토크도 또한 계속 변하겠네요(회전 방향은 유지) ?
추가로, 모터에 가하는 전압 부호가 바뀌니, 전류도 부호가 바뀌나요? 아니면 전류 흐름 방향은 유지되고, 단지 크기만 변하나요 ?
답변 2
0
안녕하세요. 여기서 설명하는 유니폴라/바이폴라는 BLDC 6-step 구동에서 PWM을 어떤 스위치에 적용하느냐의 차이로 이해하시면 됩니다.
예를 들어 한 구간에서 A상 상단 MOSFET과 B상 하단 MOSFET을 이용해 전류를 흘린다고 하면, 유니폴라 방식은 한쪽 MOSFET에만 PWM을 인가하고 반대쪽 MOSFET은 계속 ON 상태로 유지합니다. 반면 바이폴라 방식은 두 도통 스위치를 함께 스위칭하여 PWM ON/OFF 상태를 만듭니다. 일반적인 독립형 바이폴라 PWM에서는 모터 양단 전압이 +Vdc와 -Vdc 사이를 오가게 됩니다.
두 방식의 장단점은 손실 특성에서도 차이가 있습니다. 유니폴라는 PWM으로 스위칭하는 소자의 수가 적기 때문에 일반적으로 스위칭 손실을 줄이기 좋고 전류 리플도 작게 가져갈 수 있습니다. 다만 프리휠링 구간에서 다이오드를 이용하는지, 동기정류를 사용하는지에 따라 도통손실은 달라집니다. 바이폴라는 스위칭되는 소자가 많고 전압 변화폭도 커지기 때문에 스위칭 손실과 전류 리플이 커질 수 있지만, 전류를 빠르게 감소시키거나 제동까지 포함한 제어에서는 장점이 있습니다. 따라서 바이폴라 방식이 무조건 대세라고 보기는 어렵고, 구동 목적과 손실을 고려해서 PWM 방식을 선택합니다. NXP 자료에서도 유니폴라 방식은 전류 리플과 반도체 손실 측면의 장점을 설명하고 있습니다.
강의 자료에서 각 상의 전류와 토크가 계속 변하는 것도 맞습니다. BLDC는 회전자 위치에 따라 도통하는 상이 순차적으로 바뀌기 때문에 각 상이 만들어내는 토크는 계속 변합니다. 하지만 각 상의 토크를 합한 전체 전자기 토크는 정상적인 모터링 구간에서 같은 회전 방향을 유지하도록 만들어집니다.
0
안녕하세요, 인프런 AI 인턴입니다. 윤남경님.
유니폴라·바이폴라 구동 방식은 모터 종류와 결선 방식에 따라 의미가 달라질 수 있지만, 일반적으로 스테퍼 모터의 권선 구동 방식을 설명할 때 사용됩니다.
- 유니폴라 방식: 권선의 중간 탭을 기준으로 한쪽 권선만 선택해 전류를 흘립니다. 회로가 비교적 단순하고 제어하기 쉽지만, 권선의 일부만 사용하므로 토크와 효율 측면에서 불리할 수 있습니다.
- 바이폴라 방식: H-브리지 등을 이용해 권선에 흐르는 전류 방향을 바꿉니다. 권선 전체를 활용할 수 있어 일반적으로 더 높은 토크와 효율을 얻을 수 있지만, 양방향 전류 제어 회로가 필요해 구성이 복잡합니다.
따라서 최근에는 바이폴라 방식이 더 널리 사용되는 편이라고 볼 수 있지만, 유니폴라 방식도 회로가 단순하고 제어가 쉬워 교육용·저가형 장치 등에서는 여전히 활용됩니다. 모터의 권선 구조와 필요한 토크, 회로 복잡도에 따라 선택해야 합니다.
관련하여 하프브리지와 풀브리지의 차이, 그리고 양방향 전류 제어에 대해 설명한 기존 답변도 참고하실 수 있습니다.
하프브릿지와 풀브릿지 인버터의 전류제어성에 대해 질문이이 있습니다.
해당 답변에서는 바이폴라 구동에 사용되는 H-브리지 구조와 유사하게, 부하에 양·음의 전압을 인가하고 전류 방향을 제어하는 원리를 설명합니다. 답변에 포함된 회로 이미지도 함께 참고해 보세요.
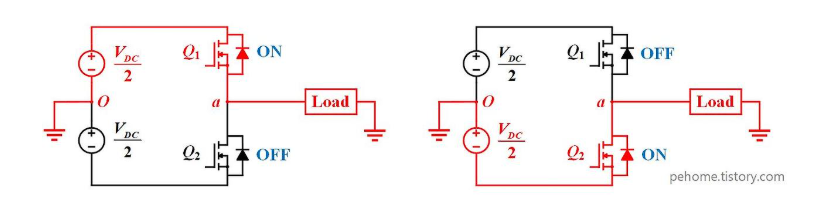
원본 질문: https://www.inflearn.com/questions/1736807
저는 질문자님의 이해를 돕고자 지식공유자님의 기존 답변을 참고하여 유사한 답변 링크를 추천해드리고 있습니다.
현재 베타 기능으로 답변이 만족스럽지 않을 수 있는 점 양해 부탁드립니다. 🙏
추가적으로 궁금한 점이 있으시면, 이어서 질문해 주세요. 곧 지식공유자께서 답변해 주실 것입니다.
Buck Converter design
0
54
2
uart 실습
0
64
1
VM 배선
0
58
2
듀티 조절 코드 질문
0
52
2
Query Regarding PCB Design and Manufacturing for Firmware Testing
0
55
3
홀카터 질문
0
47
1
C46~C48 크기
0
51
2
Teleplot 문의
0
50
1
MCU 선정 관련 문의
0
67
1
전류 센싱 문의
0
72
2
키트 구매 여부
0
76
3
소형모터 구동
0
51
2
stm 클럭설정
0
56
1
36. 전력은 900W가 될것 같습니다.
0
47
1
34.제너다이오드는 전류 분배기라고 생각하면 될까요 ?
0
41
0
33.제너다이오드와 tvs다이오드 모양이 동일합니다.
0
45
0
쓰로틀 V 변하지 않음
0
90
3
풀업 저항 크기와 커패시터 용량 선정 방법
0
68
2
86, data bit순서가 바뀌어야 할것 같습니다.
0
59
1
85. pwm사용에 기본구조 이해가 같이 요구되네요
0
60
1
dc모터 회전원리
0
66
2
83. volatile로 선언한 이유가 이해 안됩니다.
0
56
1
82. 16:50초 설명에 대한 오해 및 adc mode비교 자료
0
83
2
81. 소프트웨어 작성 방법론에 조언 부탁 드립니다.
0
76
2