현직자가 알려주는 MCU임베디드SW 기초 개념 이해
jelly
진짜 실무에서 요구하는 하드웨어 제어 기술부터 커스텀 빌드 시스템 구축, 업계 표준 ST EV 보드(Nucleo)를 통한 실전 실습

중급이상
임베디드, MCU, robotics
오픈소스없이 직접 짠 코드로 기구학·동역학 이론 구현부터 다관절 매니퓰레이터 통신 인터페이스까지 완벽 마스터
삼성
임직원들도 이 강의를 듣고 있어요!
삼성
임직원들도 이 강의를 듣고 있어요!
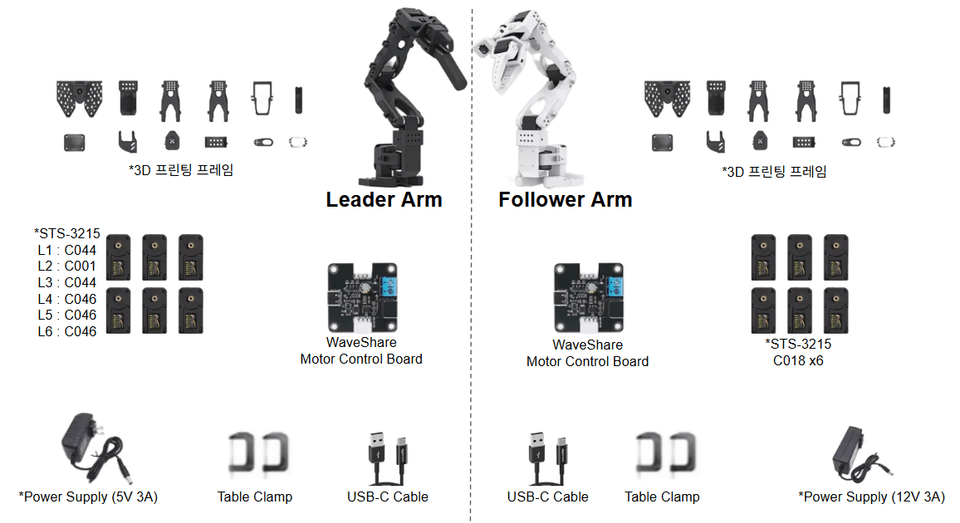
실전경험 포트폴리오 : 내 손으로 짠 코드를 실제로봇(SO-ARM101)에 넣어 제어
통신 인터페이스 및 포팅 능력 : 시뮬레이션 코드를 실제 로봇 하드웨어로 포팅하는 역량
하위 레이어(Low-level) 프로그래밍 역량 : 서보모터 레지스터 주소에 직접 데이터를 조작(Read/Write)
사용자 친화적 GUI(Graphic User Interface) 개발 역량 : 사용자가 실제 로봇(AO-ARM)을 직관적이고 쉽게 조작
국내외 로봇 기업 채용공고(JD) 300+ | 취업·이직 트렌드 분석
제어직무 면접 빈출/기출 & 최신 뉴스 및 취업꿀팁정보 제공
오픈소스없이 직접 짠 코드로 기구학·동역학 이론 구현부터 다관절 매니퓰레이터 통신 인터페이스까지 완벽 마스터
[안내]
더 최신의 완성도 높은 강의를 제공해 드리고자 커리큘럼 및 영상을 전면 개편(리뉴얼)하고 있습니다. (~10/31일까지) 개편 중에도 기존 강의는 정상 수강하실 수 있으며, 신규 업데이트 강의 역시 추가 비용 없이 바로 학습하실 수 있습니다.
실전경험 포트폴리오 : 내 손으로 짠 코드를 실제로봇(SO-ARM101)에 넣어 제어 경험
통신 인터페이스 및 포팅 능력 : 시뮬레이션 코드를 실제 로봇 하드웨어로 포팅하는 역량
최하위 레이어(Low-level) 프로그래밍 역량 : 서보모터 레지스터 주소에 직접 데이터를 Read/Write
GUI(Graphic User Interface) 개발 역량 : 사용자가 실제 로봇을 직관적이고 쉽게 조작
취업/이직 트렌드 한눈에 파악 : 국내외 로보틱스 제어직무 최신 채용공고(JD) 모음집 제공
단순 이론 나열이 아닌, 현업에서 실제로 사용하는 설계 방식과 트러블슈팅 노하우 공유
실제 로봇(SO-ARM101)을 바닥부터 직접 조립하고 코딩을해 제어해보며 로봇개발의 모든 과정을 경험
30만원대 가성비 로봇으로 실습을 하며, 실물 로봇이 없어도 시뮬레이션 환경으로 실습 가능
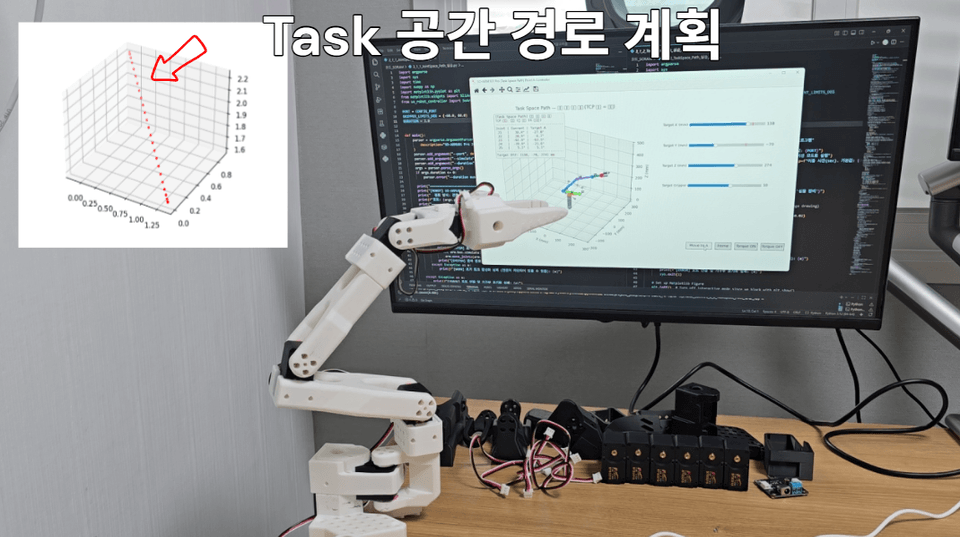
task_space_planning
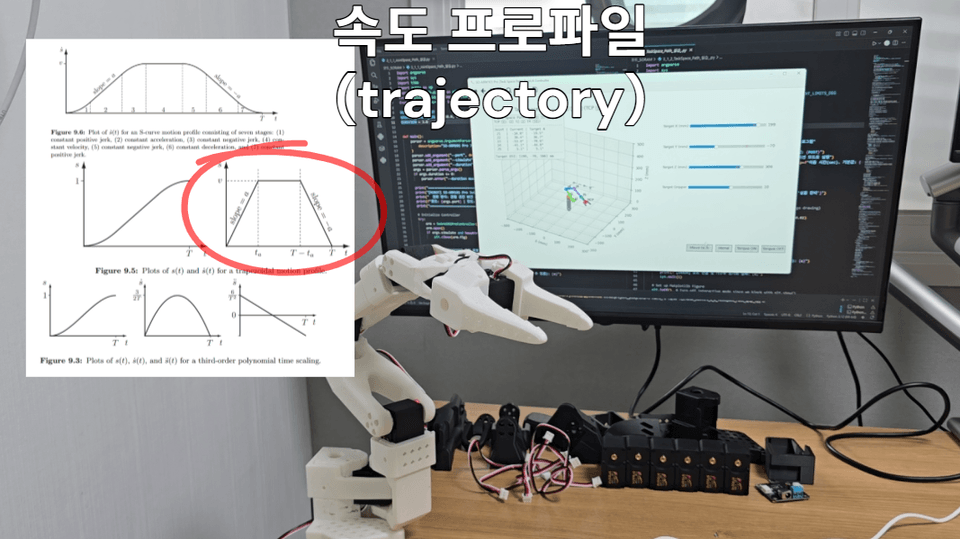
trajectory_profile
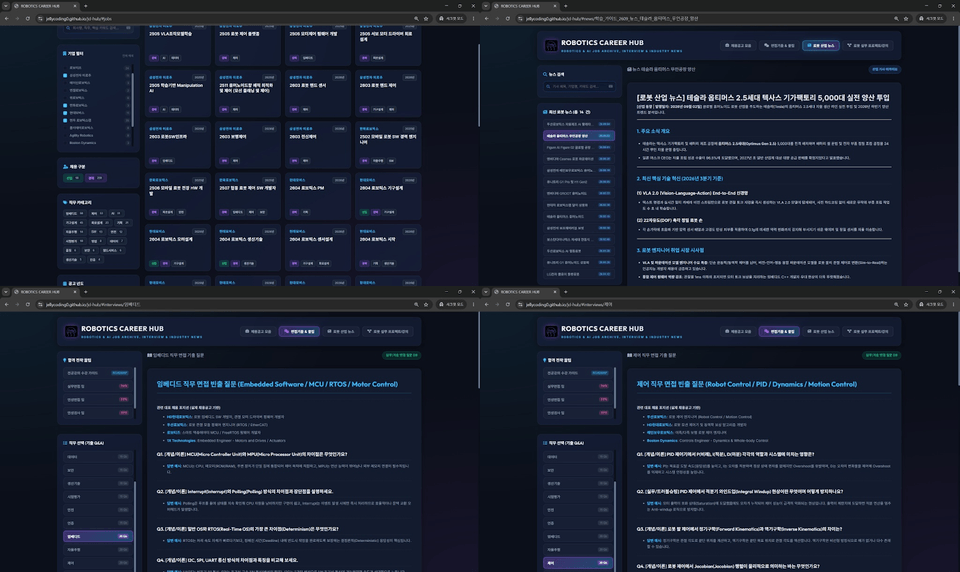
국내외 로봇 기업 채용공고(JD) 300+ & 직무별 면접 빈출/기출
Q. 로봇 하드웨어(SO-ARM101)를 반드시 구매해야 하나요?
A. 아니요, 선택 사항입니다. 시뮬레이션을 통해 하드웨어 없이도 완벽하게 실습할 수 있도록 커리큘럼을 짰습니다. 그래도 SO-ARM이 비싸진 않으니 실물을 직접 사서 하시는것 추천합니다.
Q. ROS(Robot Operating System)나 Mujuco을 모르면 수강하기 어렵나요?
A. 오히려 모르는 분들에게 더 좋습니다. 본 강의는 기존 프레임워크의 API 사용법을 가르치는 강의가 아니라, 그 프레임워크 내부 깊숙이 숨겨진 '로봇 제어 수학의 알맹이'를 직접 코딩하는 강의입니다. ROS를 몰라도 파이썬 기초만 있다면 밑바닥부터 제어 엔진을 쌓아 올릴 수 있습니다.
Q. 취업 면접이나 실제 하드웨어 개발에 어떻게 도움이 되나요?
A. 면접관들이 가장 아쉬워하는 지원자는 "패키지 가져와서 조작만 겨우 해본 지원자"입니다. 이 강의를 완강하면 특이점 회피, 동역학의 순방향/역방향 루프 연산 구조 등을 완벽히 이해하게 되어, "로봇의 핵심 원리를 꿰뚫고 있는 진정성 있는 인재"라는 인상을 줄 수 있습니다.
컴퓨터: 파이썬 연산과 가벼운 물리 시뮬레이션 위주이므로 Windows, Mac, Linux 등 어떤 환경을 쓰셔도 무방합니다. (Python 3.10 이상 권장)
실물 장비: SO-ARM101와 PC
Python 기초 문법 (반복문, 조건문, 함수 정의, 기본적인 클래스 및 객체 사용 경험)
기초 대학 수학 및 로보틱스 지식 (행렬의 곱셈, 역행렬 개념, 아주 기초적인 robotics kinematics, inverse-kinematics control 개념만 알고 오시면 이해 속도가 배가됩니다.)
실제 로봇 manipulator 하드웨어 연동 단계에서 필요한 통신 패킷 인터페이스 개념은 파이썬 레벨에 맞추어 기초부터 하나씩 풀어서 가르쳐 드립니다.
학습 대상은
누구일까요?
로보틱스 제어/SW 직무로 취업하고 싶지만 포트폴리오가 아쉬운 취준생/학부생
라이브러리 뒤에서 로봇 제어 엔진이 실제로 어떻게 작동하는지 답답했던 주니어 개발자
화면 속 시뮬레이션을 넘어 실제 로봇 하드웨어를 내 코드로 직접 제어해보고 싶은 분.
선수 지식,
필요할까요?
파이썬 기초 문법 (반복문, 조건문, 함수 정의, 기본적인 클래스 및 객체 사용 경험)
기초 대학 수학 지식 (행렬의 곱셈, 역행렬 개념, 아주 기초적인 미분의 개념만 리프레시하고 오시면 이해 속도가 배가됩니다.)
실제 하드웨어 연동 단계에서 필요한 통신 패킷 인터페이스 개념은 강의 및 강의자료로 알려드립니다.
커리어인증
110
명
수강생
9
개
수강평
2
개
답변
4.6
점
강의 평점
4
개
강의
안녕하세요, 현직 대기업 로보틱스 개발자입니다.
수년간 로봇·모빌리티업계에서 일하며, HW 밑바닥부터 임베디드, SW 상위단까지 다 경험해 보았습니다.
제가 현업에서 치열하게 쌓아온 노하우를 바탕으로 실제 현업에서 어떤 역량이 필요한지 명확히 알려드립니다.
취업과 이직에 실질적인 도움이 되는 프로젝트들을 통해, 여러분이 독보적인 로봇·모빌리티 엔지니어로 성장하실 수 있게 돕겠습니다.
강의에서 궁금한 내용이 있다면 언제든 댓글 달아주세요. 강의 비용이 아깝지 않게 많은 것을 얻어가실 수 있도록 도와드리겠습니다!
여러분의 멋진 엔지니어링 여정을 응원합니다.
전체
27개 ∙ (50분)
해당 강의에서 제공:
전체
1개
지식공유자님의 다른 강의를 만나보세요!
같은 분야의 다른 강의를 만나보세요!