現職者が教えるMCU組み込みソフトウェアの基礎概念理解
jelly
¥9,631
中級以上 / Embedded, MCU, robotics, robot
3.0
(2)
Update
Update
ミッション
ミッション
実際の実務で求められるハードウェア制御技術からカスタムビルドシステムの構築、業界標準のST EVボード(Nucleo)を通じた実践演習

中級以上
Embedded, MCU, robotics

オープンソースを使わず自分で書いたコードで、運動学・動力学理論の実装から多関節マニピュレータの通信インターフェースまで完全にマスターする
受講生 21名
難易度 中級以上
受講期間 無制限
実践経験ポートフォリオ:自分で書いたコードを実機ロボット(SO-ARM101)に組み込み、制御する
通信インターフェースおよびポーティング能力:シミュレーションコードを実際のロボットハードウェアへポーティングする能力
下位レイヤー(Low-level)プログラミング能力:サーボモーターのレジスタアドレスに直接データを操作(Read/Write)
ユーザーフレンドリーなGUI(Graphic User Interface)の開発能力:ユーザーが実機ロボット(AO-ARM)を直感的かつ簡単に操作できるようにする能力
国内外のロボット企業の求人情報(JD)300+|就職・転職トレンド分析
制御職の面接でよく出る質問/過去問、& 最新ニュースおよび就職活動のお役立ち情報を提供
オープンソースを使わず自分で書いたコードで、運動学・動力学理論の実装から多関節マニピュレータの通信インターフェースまで完全にマスターする
[ご案内]
より最新で完成度の高い講義をお届けするため、カリキュラムおよび動画を全面的に改編(リニューアル)しています(~10/31まで)。改編中も既存の講義は通常どおり受講でき、新たに更新された講義も追加料金なしですぐに学習していただけます。
実践経験ポートフォリオ:自分で書いたコードを実際のロボット(SO-ARM101)に組み込み、制御を体験する経験
通信インターフェースおよび移植能力:シミュレーションコードを実際のロボットハードウェアに移植する能力
最下層レイヤー(Low-level)プログラミング能力:サーボモーターのレジスターアドレスに直接データをRead/Write
GUI(Graphic User Interface)開発能力:ユーザーが実際のロボットを直感的かつ簡単に操作
就職・転職トレンドを一目で把握:国内外のロボティクス制御職の最新求人票(JD)をまとめて提供
単なる理論の羅列ではなく、実務で実際に使われている設計手法とトラブルシューティングのノウハウを共有
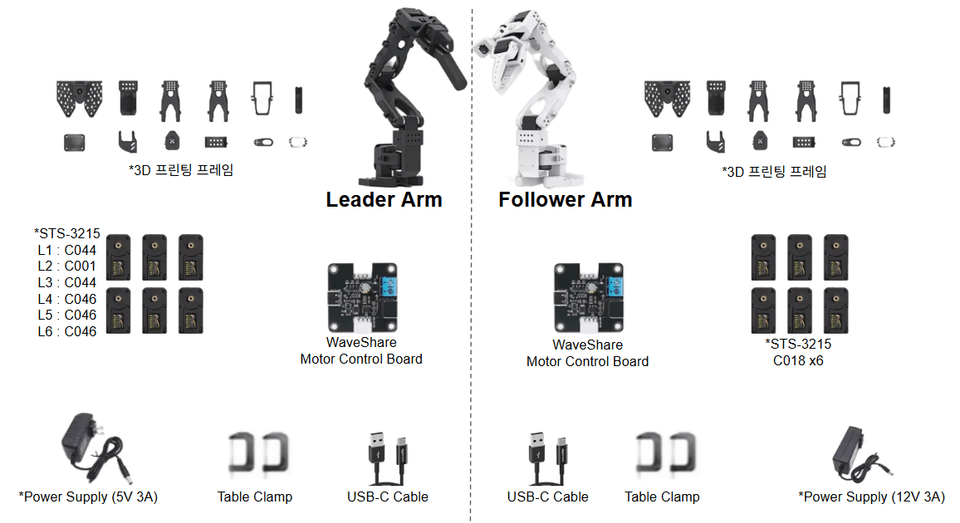
実際のロボット(SO-ARM101)をゼロから自分で組み立て、コーディングして制御することで、ロボット開発の全工程を体験できます。
30万ウォン台のコストパフォーマンスに優れたロボットで実習を行い、実物のロボットがなくてもシミュレーション環境で実習可能
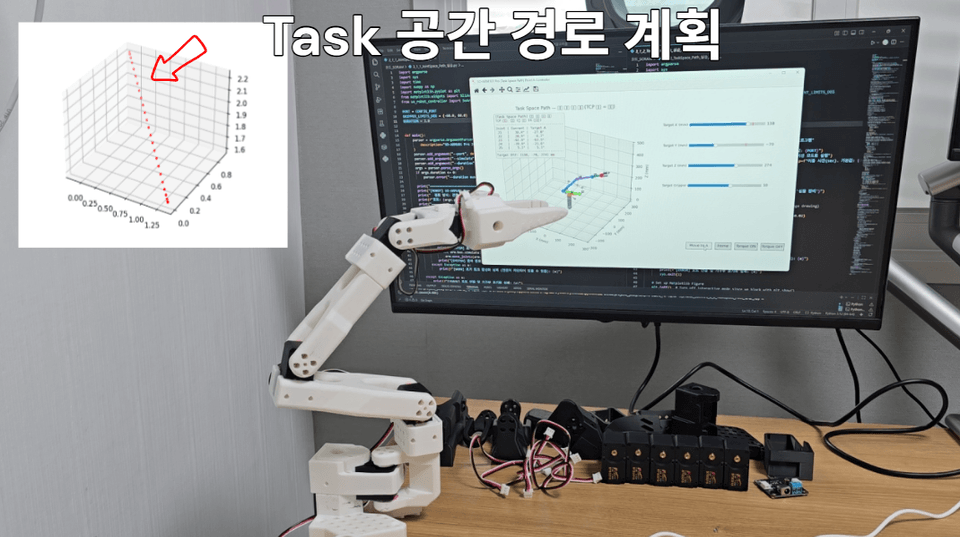
タスク空間計画
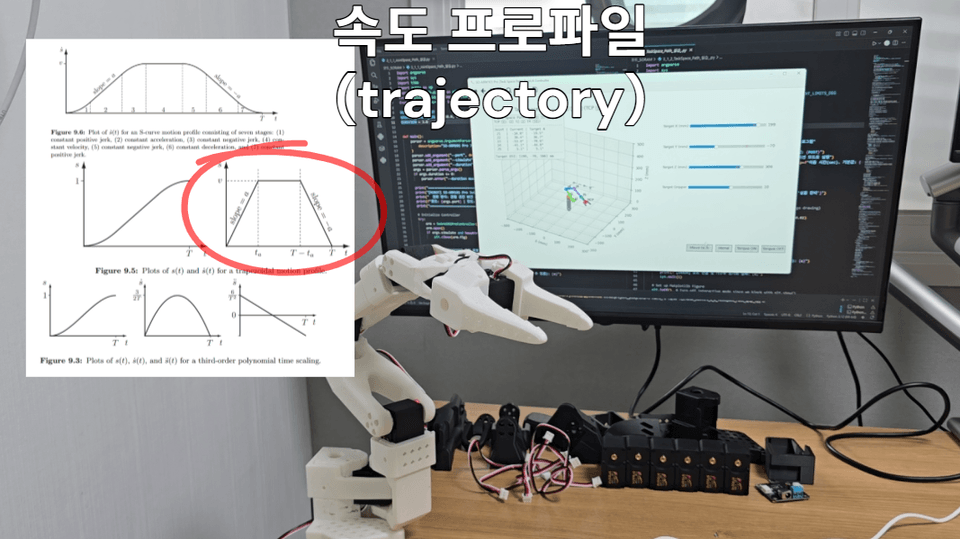
軌道プロファイル
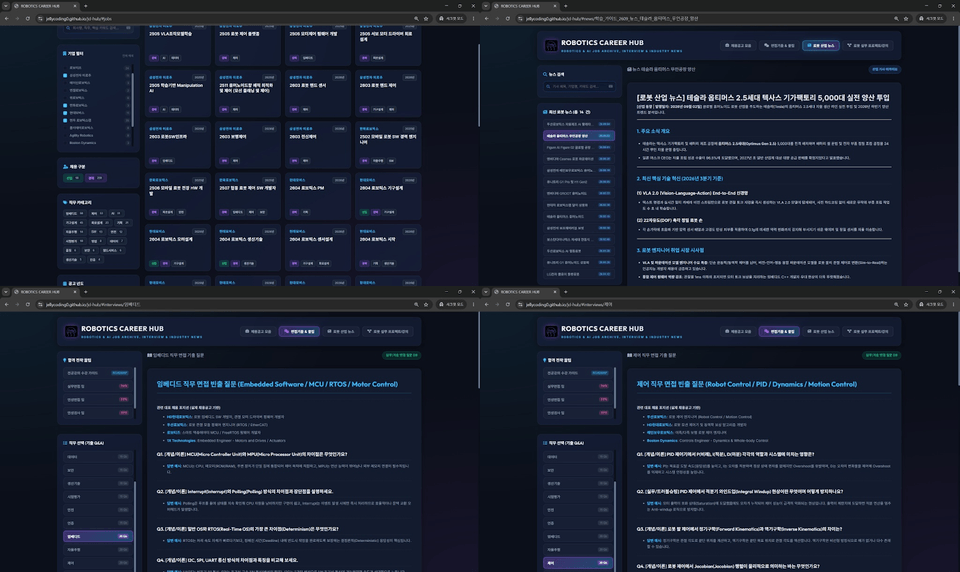
国内外のロボット企業の求人情報(JD)300件以上 & 職種別の面接頻出質問/過去出題問題
Q. ロボットハードウェア(SO-ARM101)は必ず購入する必要がありますか?
A. いいえ、任意です。シミュレーションを通じて、ハードウェアなしでも十分に実習できるようカリキュラムを構成しています。それでもSO-ARMはそれほど高価ではないので、実物を購入して実習することをおすすめします。
Q. ROS(Robot Operating System)나 Mujuco를 몰라도 수강하기 어렵나요?
A. むしろ、知らない方にこそおすすめです。本講義は既存のフレームワークのAPIの使い方を教える講義ではなく、そのフレームワークの内部深くに隠された「ロボット制御数学の核心」を直接コーディングする講義です。ROSを知らなくても、Pythonの基礎さえあればゼロから制御エンジンを構築できます。
Q.就職面接や実際のハードウェア開発にどのように役立ちますか?
A. 面接官が最も残念に思うのは、「パッケージを導入して、操作だけをかろうじて試したことがある応募者」です。この講義を最後まで修了すれば、特異点回避や動力学における順方向・逆方向ループの演算構造などを完全に理解でき、「ロボットの核心原理を深く理解している、真摯な人材」という印象を与えられます。
コンピューター:Pythonの演算と軽量な物理シミュレーションが中心のため、Windows、Mac、Linuxなど、どの環境を使用しても問題ありません。(Python 3.10以上を推奨)
実機:SO-ARM101とPC
Pythonの基礎文法(ループ、条件分岐、関数定義、基本的なクラスおよびオブジェクトの使用経験)
基礎的な大学数学およびロボティクスの知識(行列の乗算、逆行列の概念、ごく基礎的なロボティクスのキネマティクス、インバースキネマティクス制御の概念だけ知ってお越しいただければ、理解が倍速で進みます。)
実際のロボットマニピュレータのハードウェア連携段階で必要となる通信パケットインターフェースの概念は、Pythonレベルに合わせて基礎から一つずつ噛み砕いてお教えします。
学習対象は
誰でしょう?
ロボティクス制御/SW職への就職を目指しているものの、ポートフォリオに物足りなさを感じている就活生/学部生
ライブラリの裏側でロボット制御エンジンが実際にどのように動作しているのか、もどかしく感じていたジュニア開発者
画面上のシミュレーションを超えて、実際のロボットハードウェアを自分のコードで直接制御してみたい方。
前提知識、
必要でしょうか?
Pythonの基本文法(繰り返し文、条件文、関数定義、基本的なクラスおよびオブジェクトの使用経験)
大学初級レベルの数学知識(行列の乗算、逆行列の概念、ごく基本的な微分の概念だけでも復習してから来ていただくと、理解のスピードが倍増します。)
実際のハードウェア連携段階で必要となる通信パケットインターフェースの概念については、講義および講義資料でお知らせします。
キャリア認証
110
受講生
9
受講レビュー
2
回答
4.6
講座評価
4
講座
こんにちは、現役大手企業のロボティクス開発者です。
数年にわたりロボット・モビリティ業界で働き、HWの基礎から組み込み、SWの上位レイヤーまで、すべて経験してきました。
現場で懸命に培ってきたノウハウをもとに、実際の業務でどのようなスキルが求められるのかを明確にお伝えします。
就職や転職に実質的に役立つプロジェクトを通じて、皆さんが他に類を見ないロボット・モビリティエンジニアへと成長できるようサポートします。
講義で気になることがあれば、いつでもコメントしてください。講義費用を無駄に感じないよう、多くのことを得られるようサポートいたします!
皆さんの素晴らしいエンジニアリングの旅を応援しています。
全体
27件 ∙ (50分)
講座資料:
全体
1件
知識共有者の他の講座はこちら
同じ分野の他の講座を見てみましょう!
新規会員登録で25%OFF
¥11,369
25%
¥15,159