

로봇 조립 문의 방법 문의
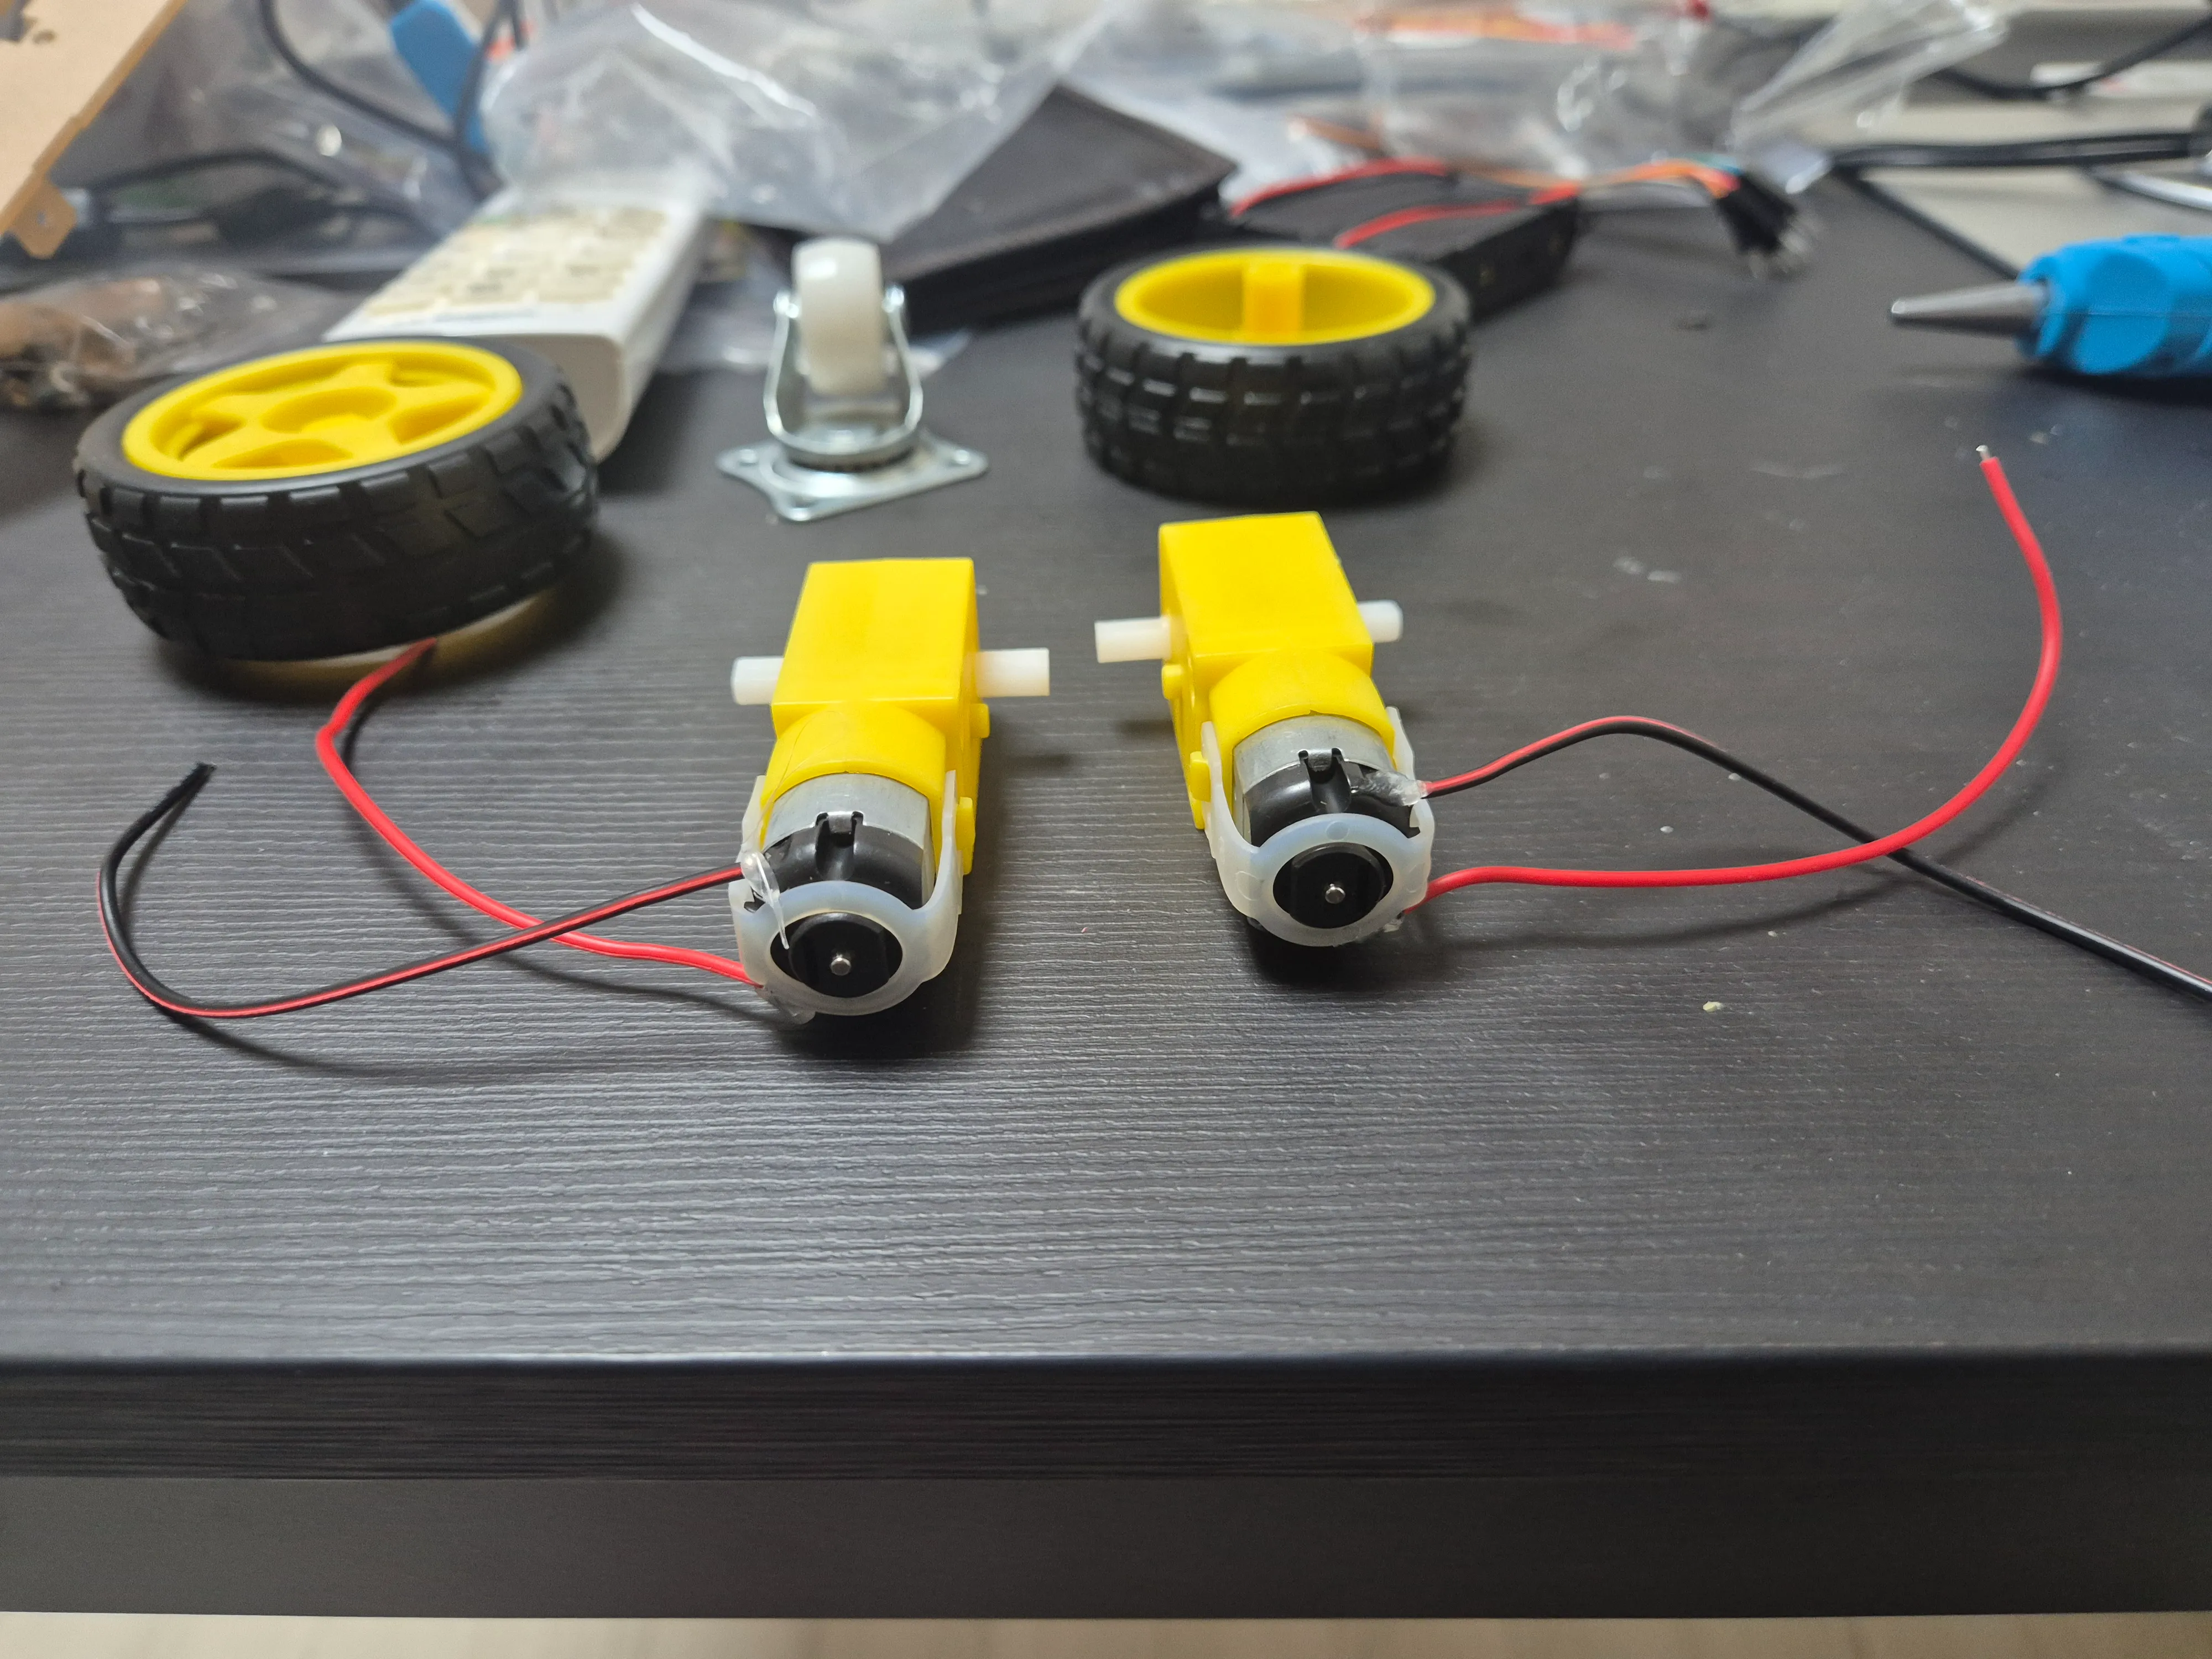
일단 이 상태까지는 됐습니다. 근데 이해가 안가는게,
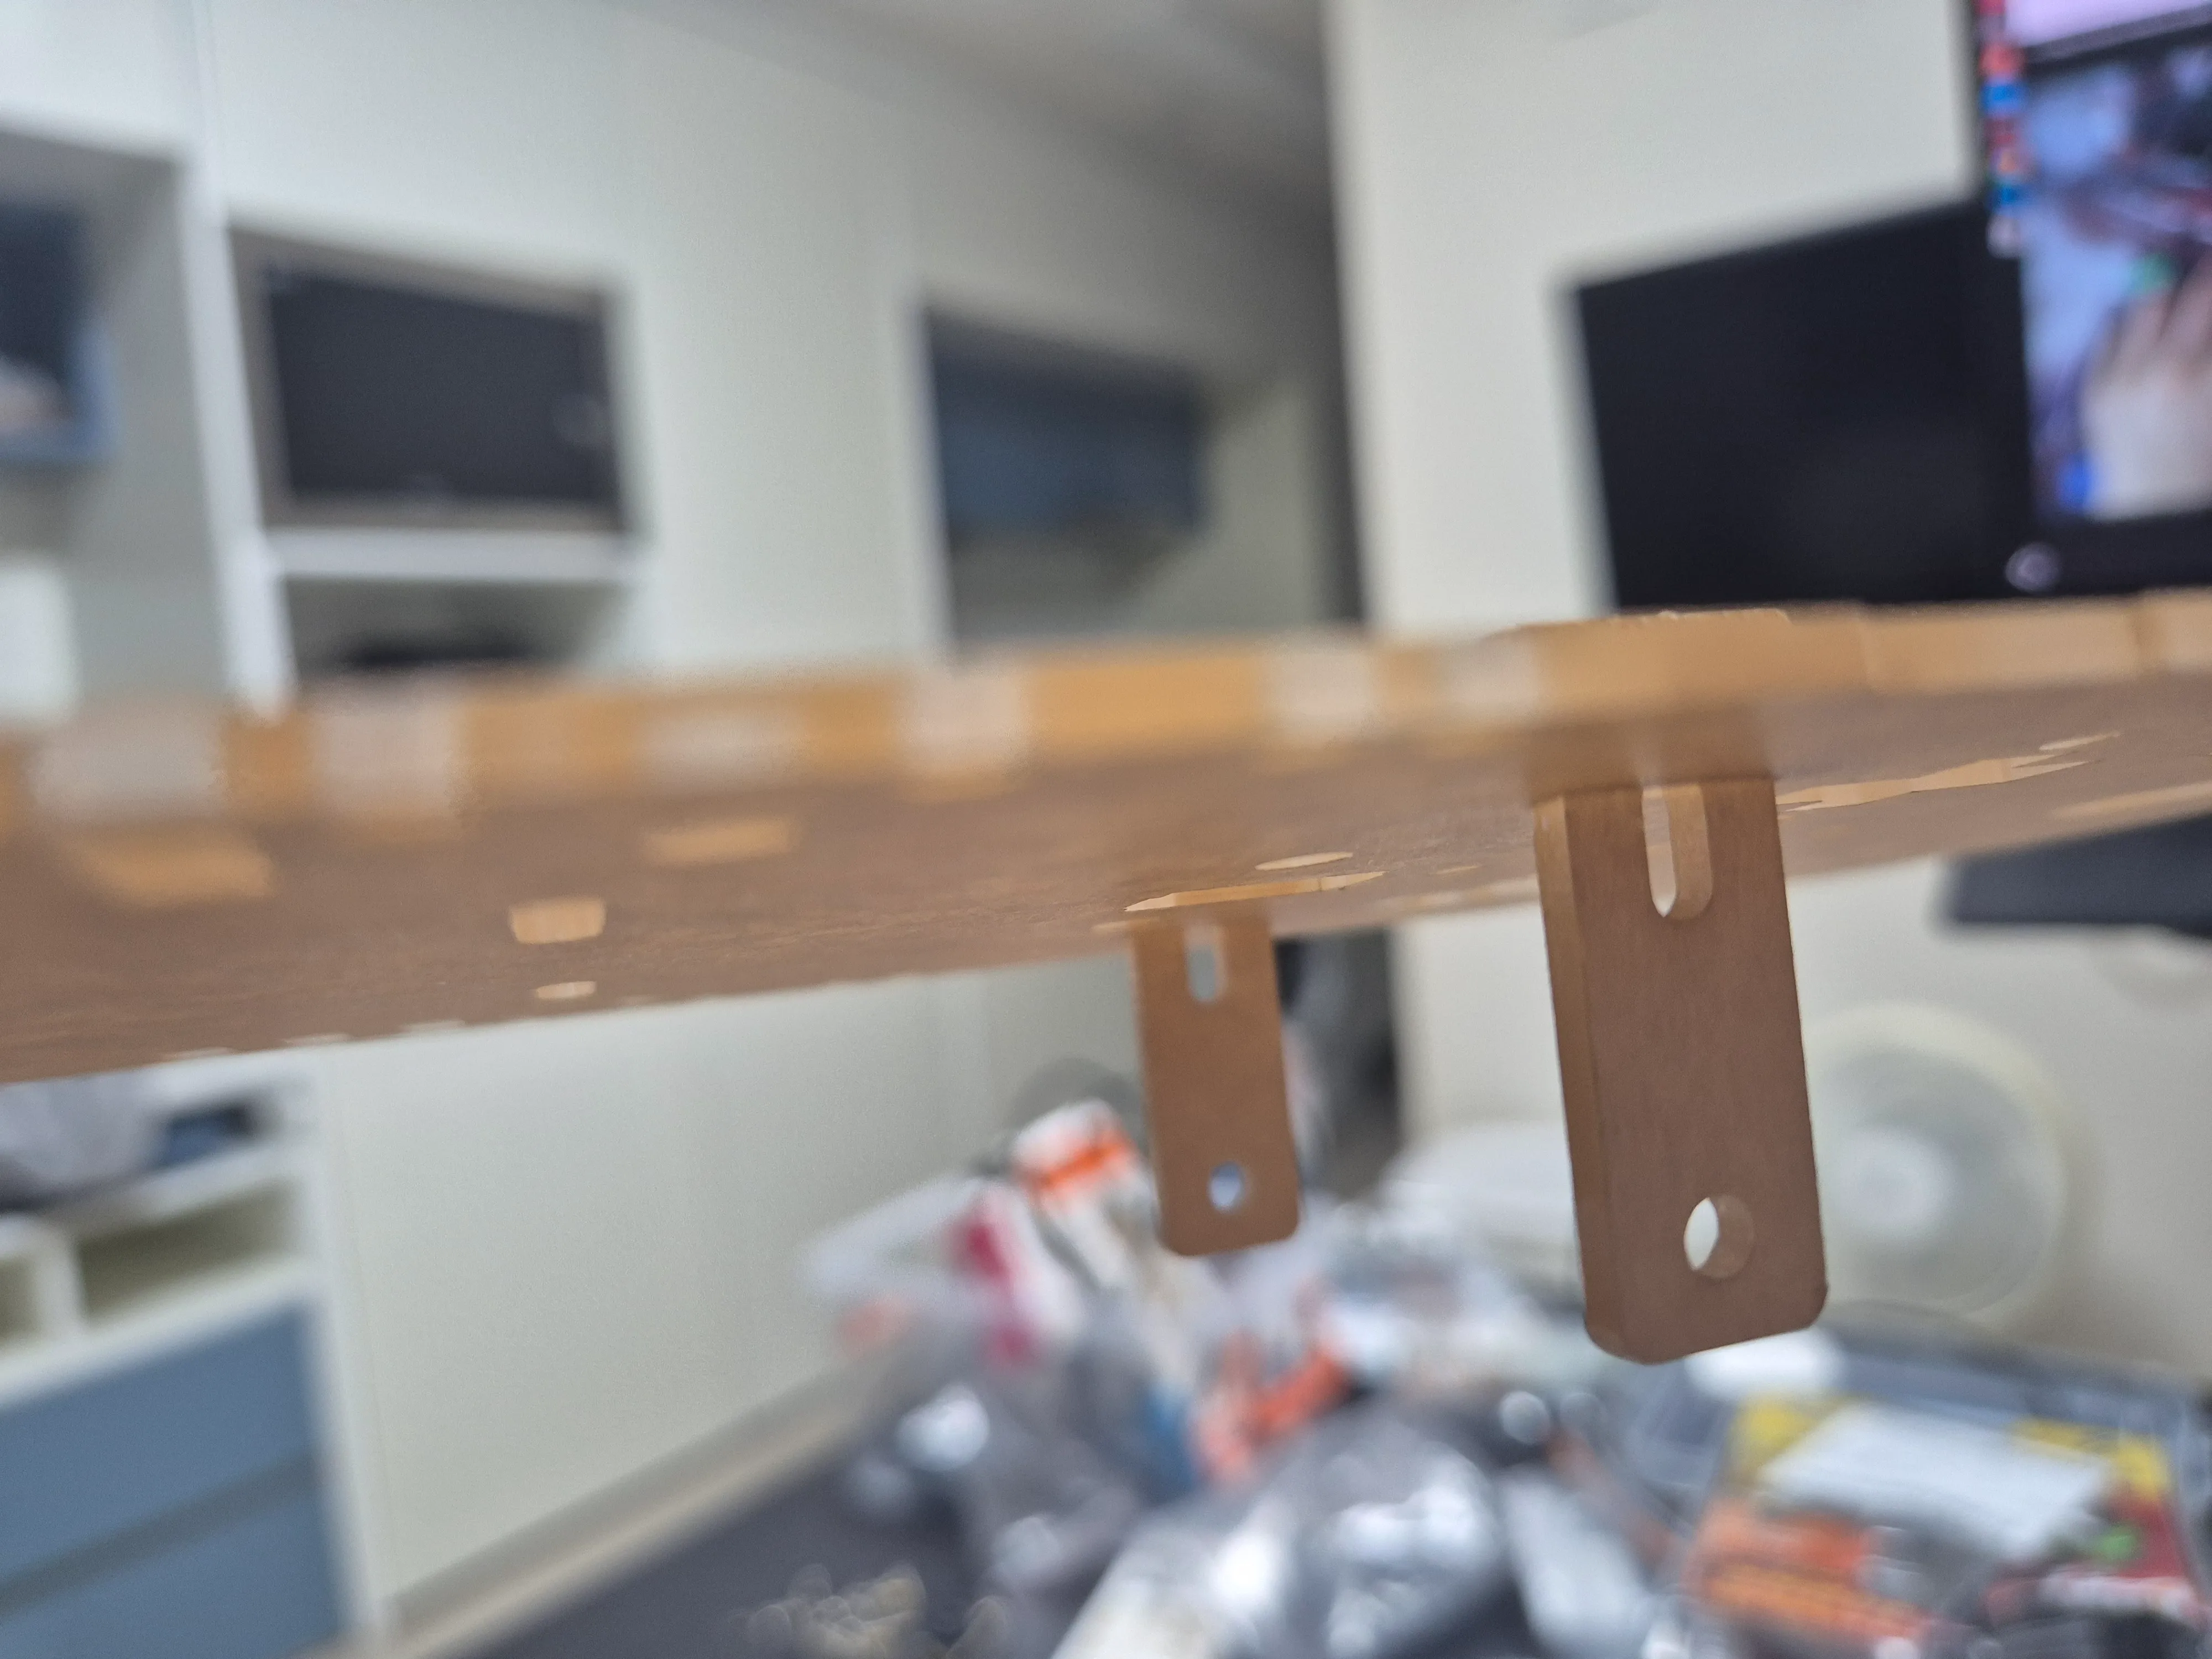
여기서부터는 영상도 보고 설명서를 봤는데도 이해를 못하겠어요. 뭐, 어떻게 하나는 거죠?
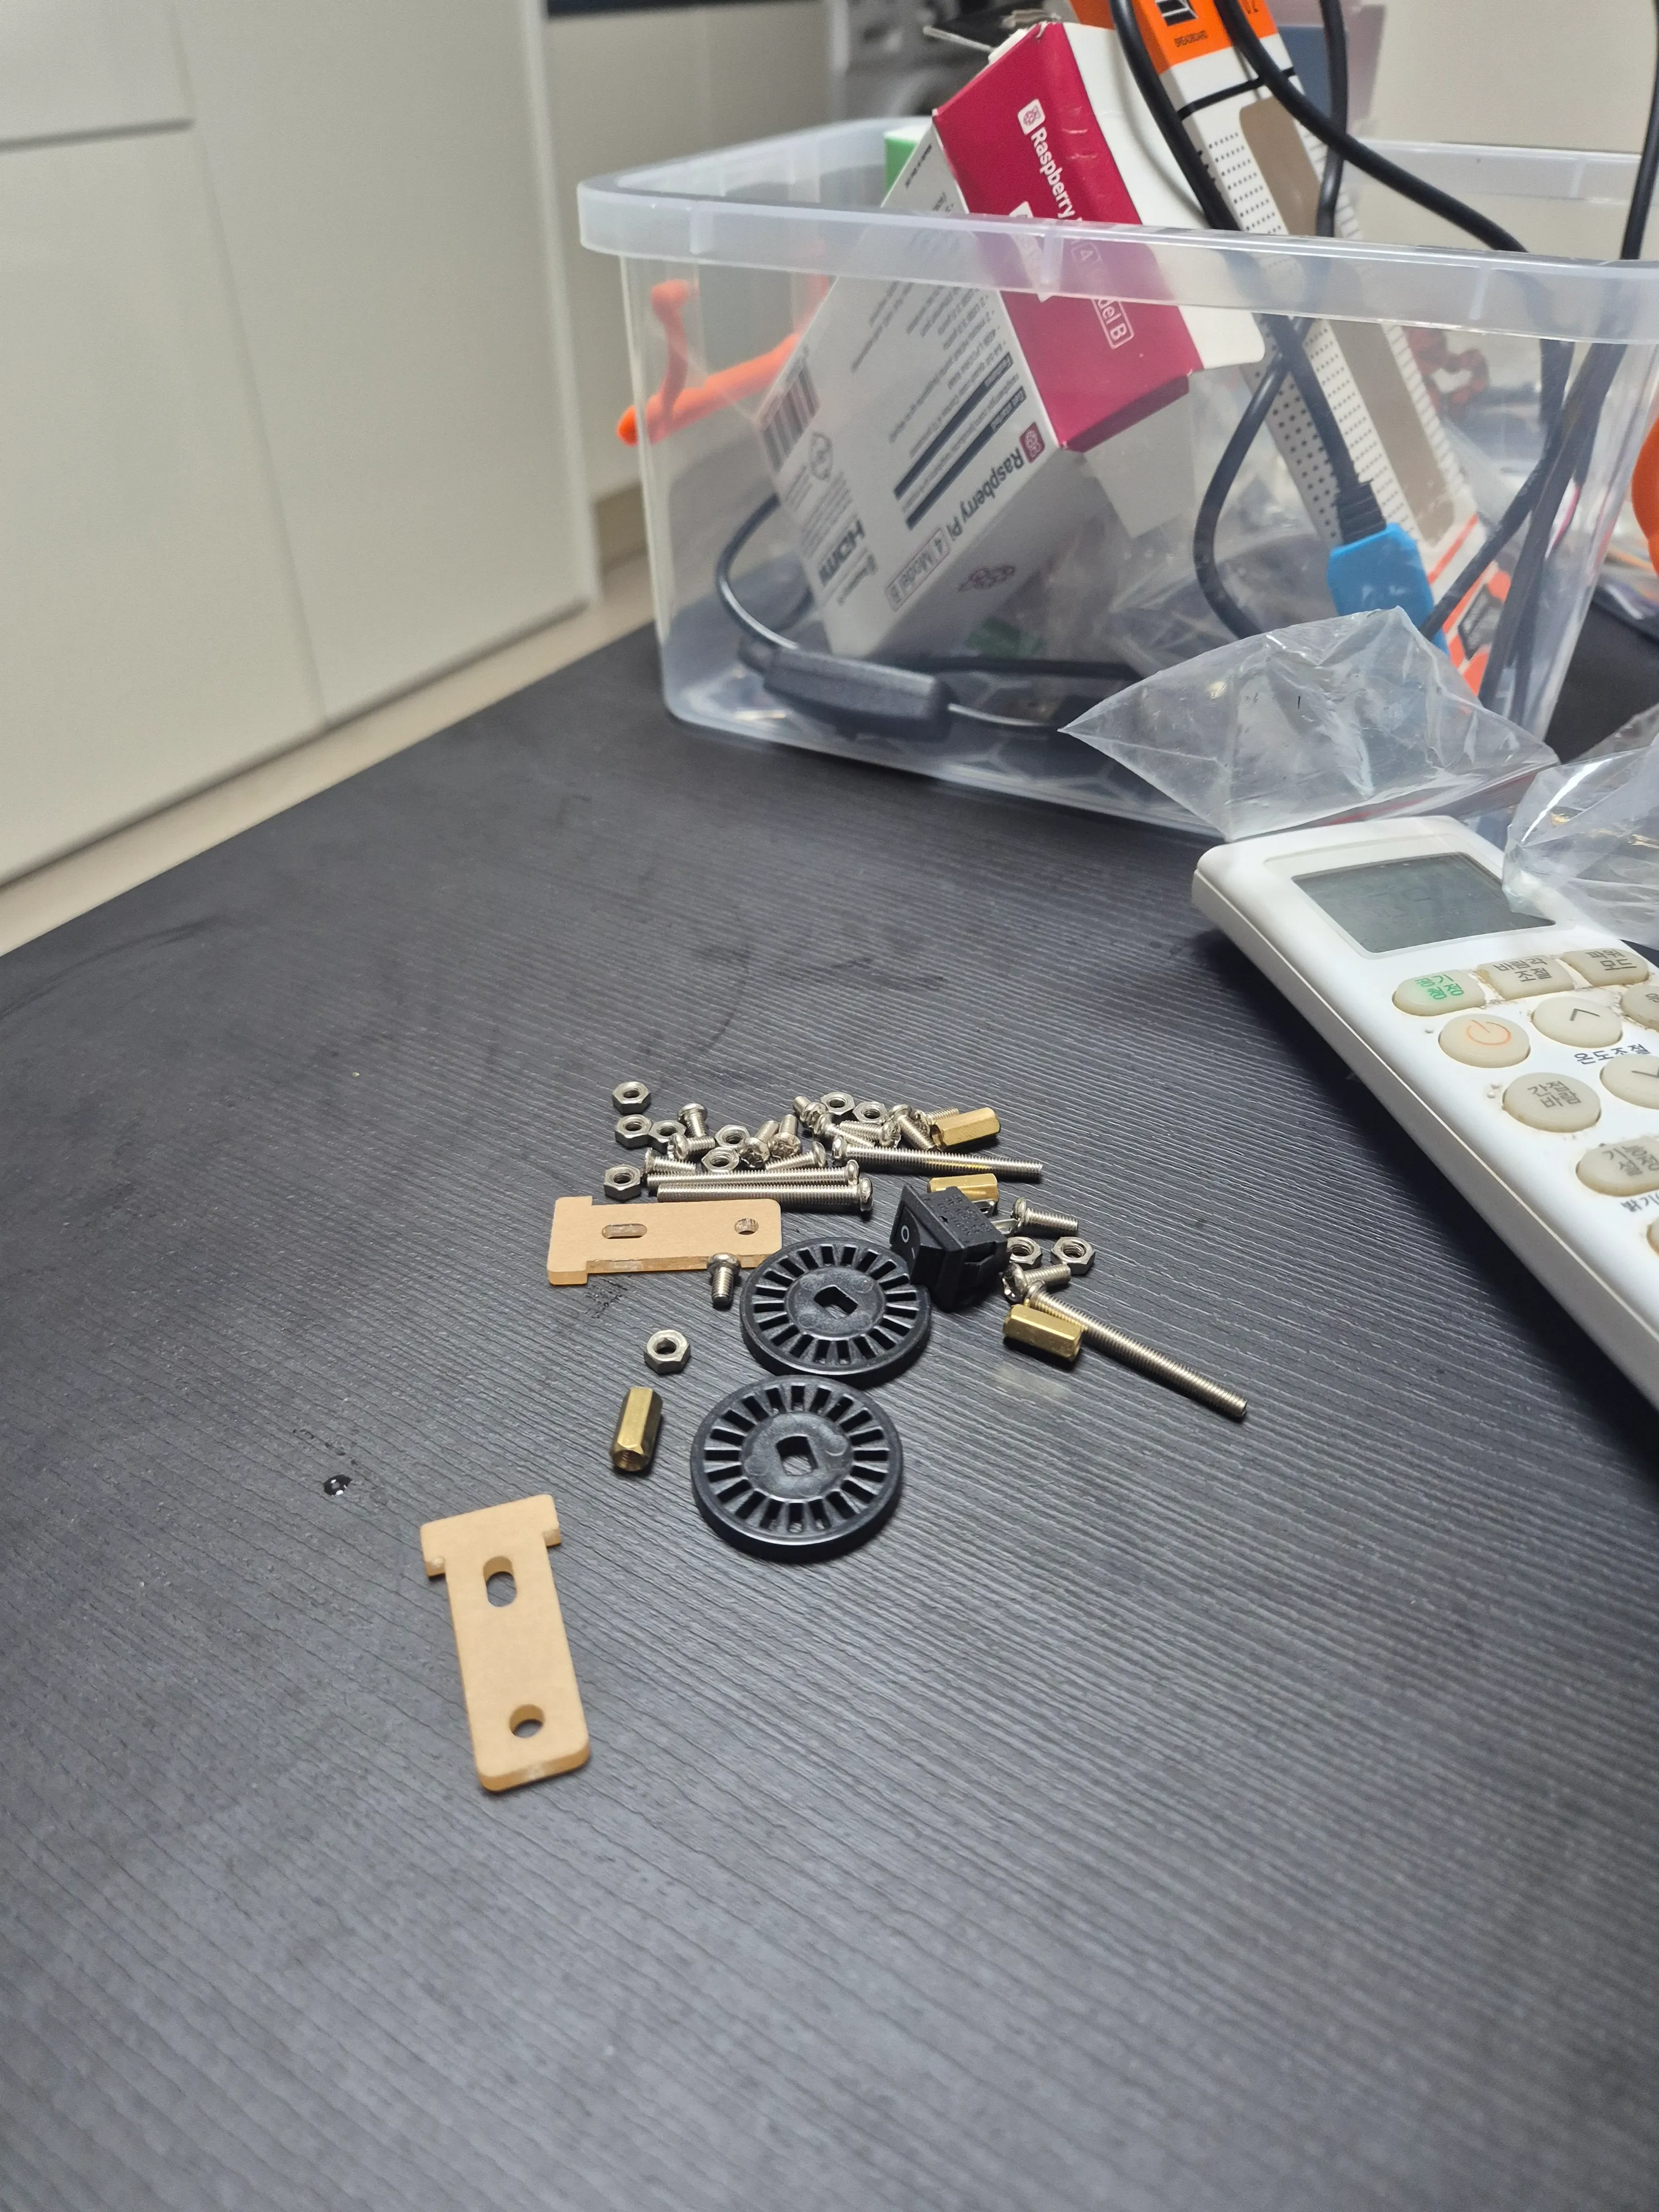
여기서 도대체 뭘 사용해야
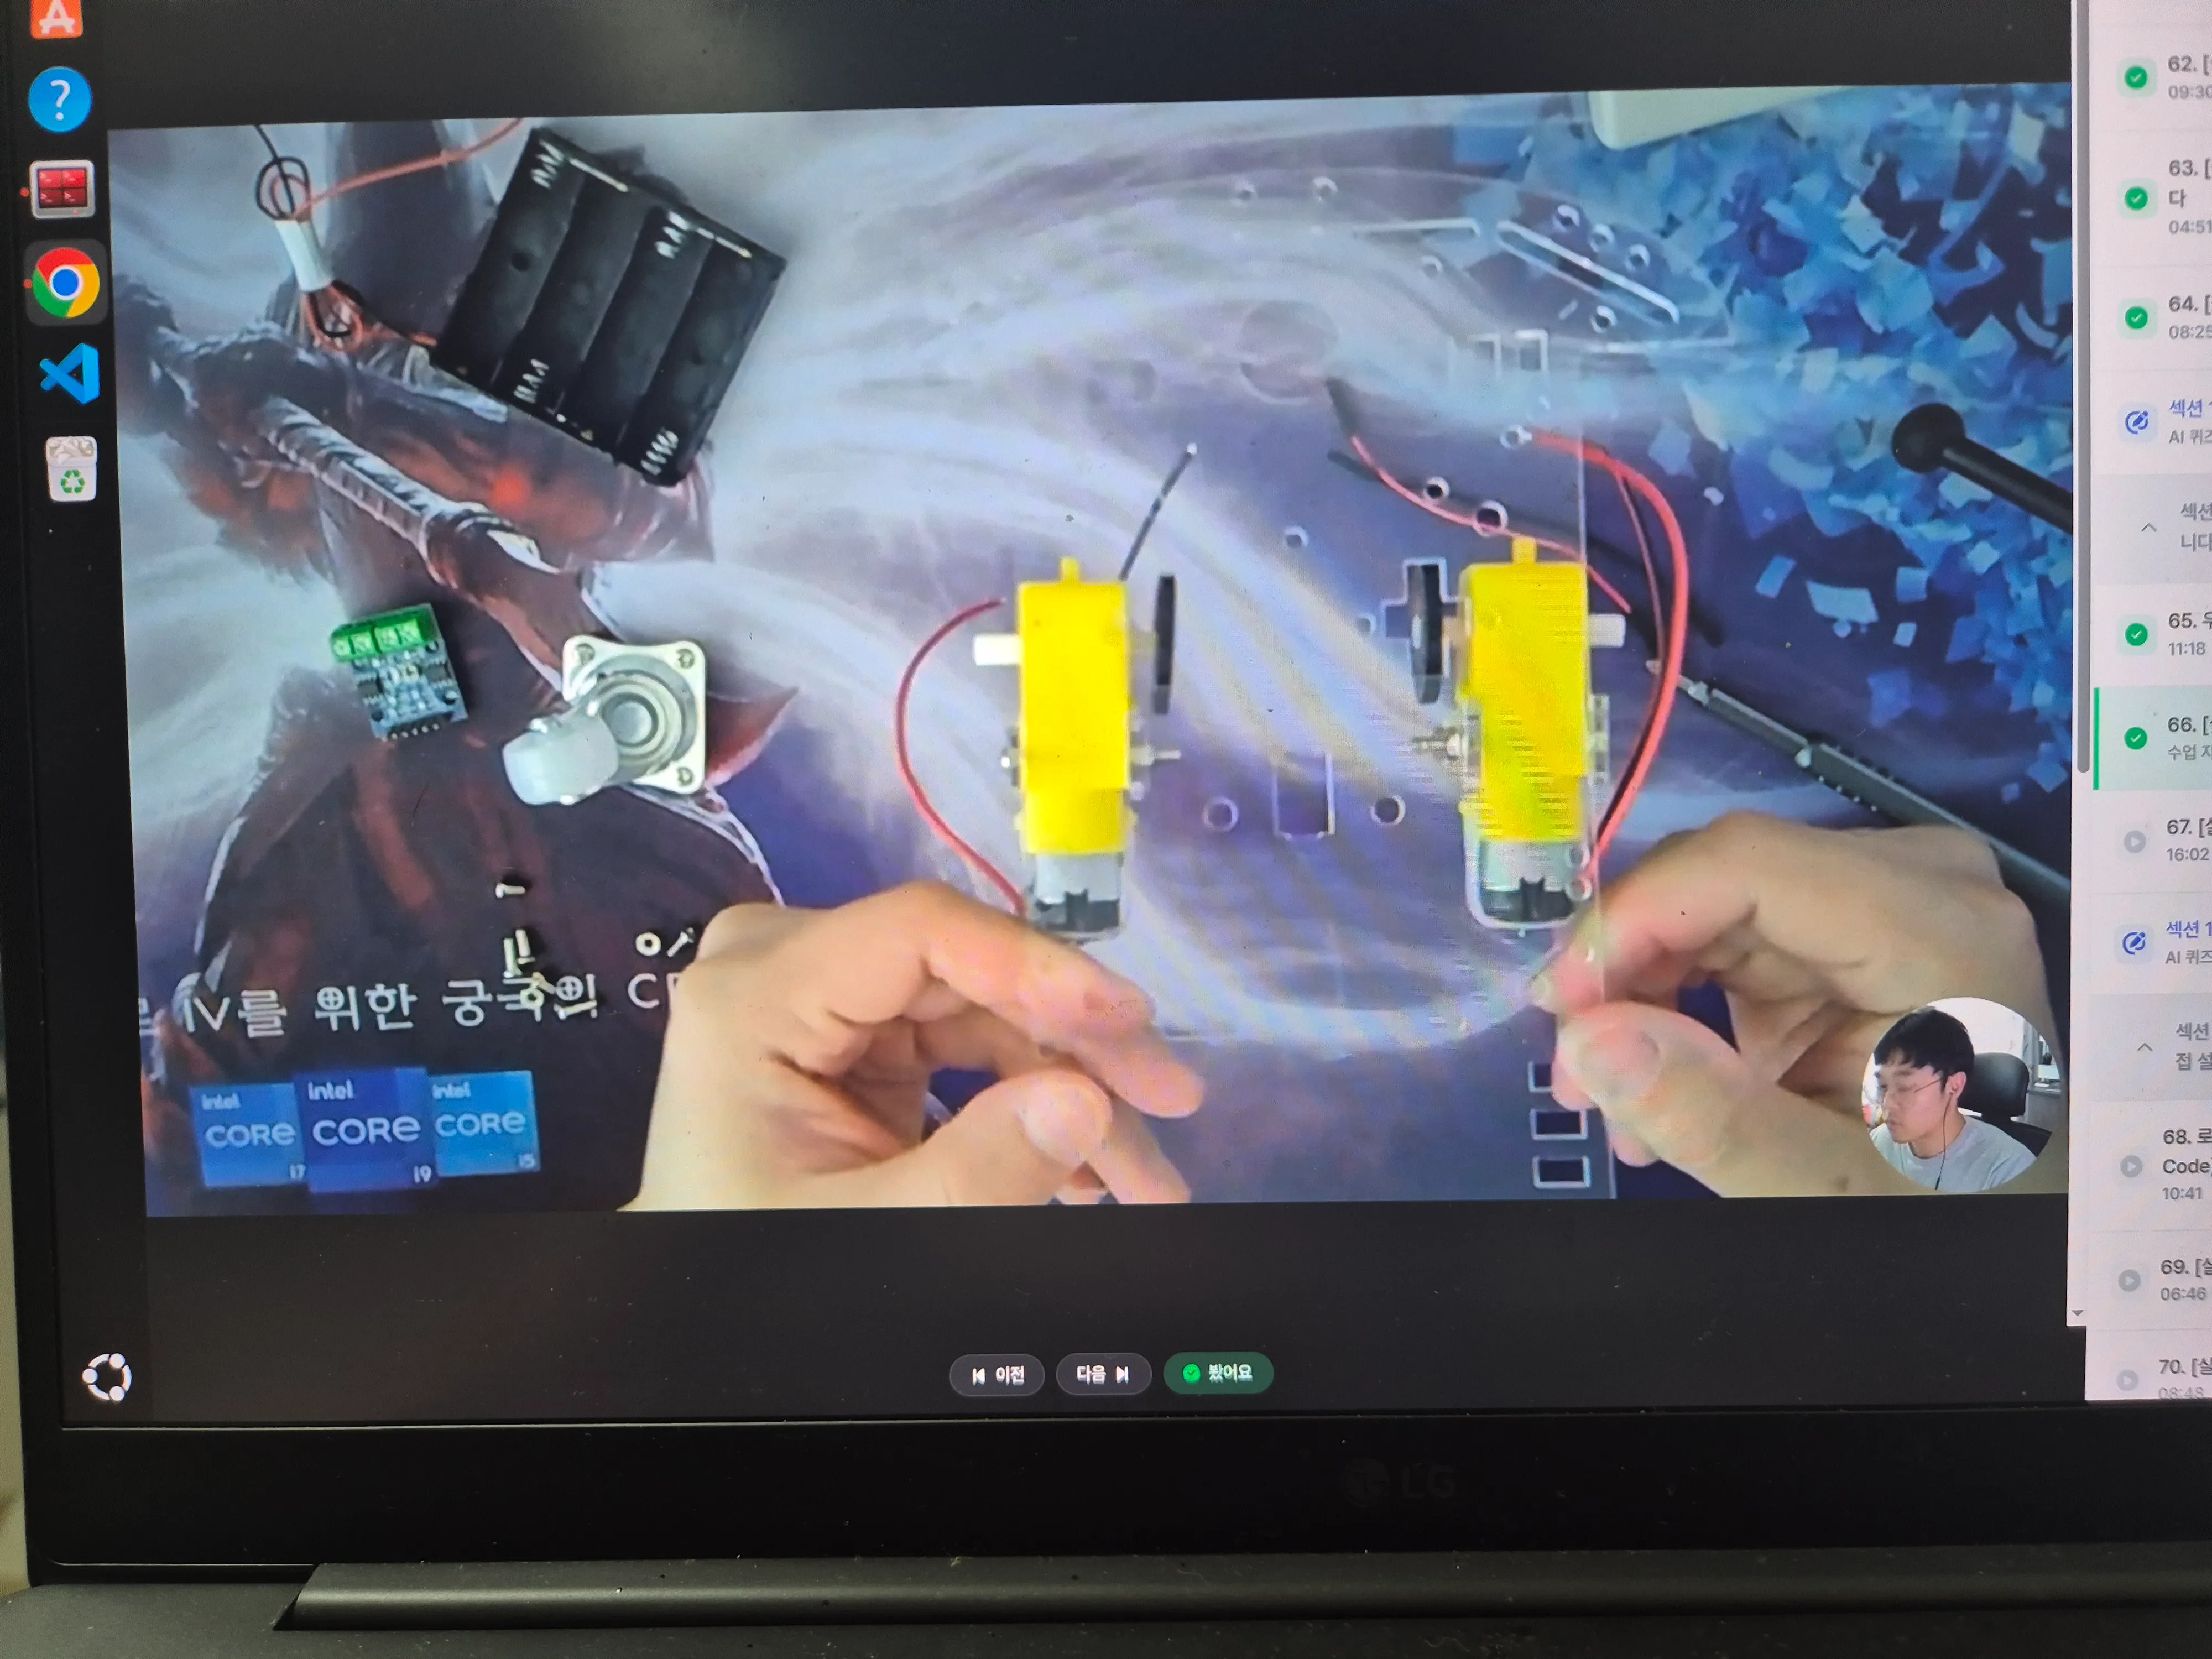
여기 나와있는 강의처럼 작동하는 거죠? 진짜 이해가 안가서 질문드립니다. 다시 한번 알려주시면 감사하겠습니다.
그리고 보니까 드라이버나 테이프 같은것도 다이소에서 뭘 사면 되는건지 알려주세요. 그리고 진짜 이거 조립하는 영상 아무리 봐도 너무 어렵게 했습니다. 준비물도 처음부터 명확하게 더 알려주셔야 제가 조립 할때 시간 낭비 없이 조립에 더 집중 할 수 있잖아요.
Câu trả lời 3
0
추가로 강의노트에 첨부된 차체 조립 영상과 실제 강의 구성에는 약간의 차이가 있습니다.
참고 영상:
https://youtu.be/3a-bE1VlaU8?si=IWafnsH7dH8-Kijr
영상에서는 전원 스위치를 사용하는 구조로 조립하지만,
강의에서는 별도의 전원 스위치를 사용하지 않습니다.
또한 건전지 소켓 위치도 영상과 다르게,
강의에서는 차체 위쪽이 아니라 바닥면에 고정합니다.
따라서 영상은 모터, 바퀴, 차체 프레임의 기본적인 조립 방법을 참고하는 용도로 봐주시고,
전원 스위치와 건전지 소켓 위치는 강의 화면을 기준으로 조립해 주세요.
0
이어서 모터쪽 답변드리겠습니다.
사진에 보이는 작은 갈색 부품은 모터를 차체에 고정하기 위한 고정판입니다.
조립 방법은 아래처럼 생각하시면 됩니다.
1. 모터를 차체 아래쪽의 위치에 맞춰 놓습니다.
2. 모터 양옆에 갈색 고정판을 위치시킵니다.
3. 고정판과 모터의 고정용 구멍 위치를 맞춥니다.
4. 긴 나사를 한쪽에서 반대쪽까지 통과시킵니다.
5. 반대편에서 너트로 조여 모터가 움직이지 않도록 고정합니다.
즉, 갈색 부품을 따로 조립하는 것이 아니라
모터를 양쪽에서 잡아주는 고정판이라고 생각하시면 됩니다.
66강 강의노트에도 전체 차체 조립 과정을 확인할 수 있는 영상을 추가해 두었습니다. 이 영상이 전체 조립 영상이라 충분히 이해하실수 있으실겁니다. 온라인 강의 특성상 수업자료로 대체된 점 양해부탁드립니다.
https://youtu.be/3a-bE1VlaU8?si=IWafnsH7dH8-Kijr
영상에서 모터를 차체에 고정하는 부분을 같이 보시면서 조립하시면 훨씬 이해하기 쉬우실 것 같습니다.
너트를 처음부터 너무 강하게 조이지 마시고,
양쪽 모터 위치와 바퀴 방향을 맞춘 뒤 마지막에 단단하게 조여주세요.
0
안녕하세요.
코린이 구조대 후추아빠 입니다.
추가 공구는 별도로 준비물 목록에 넣지 않았습니다.
차체는 대부분 손으로도 조립이 가능하고,
고정용 테이프도 일반적인 양면테이프를 사용하시면 되기 때문입니다.
다만 조립을 조금 더 편하게 진행하고 싶으시다면 아래 제품 정도를 준비해 주세요.
- 다이소 미니드라이버세트(2P)
https://prdm.daisomall.co.kr/pd/pdl/SCR_PDL_0001?pdNo=1020995
- 다이소 폼 양면테이프
https://prdm.daisomall.co.kr/pd/pdl/SCR_PDL_0001?pdNo=1044748
드라이버는 나사를 손으로 조이기 불편할 때 사용하시면 되고,
양면테이프는 꼭 위 제품이 아니어도 집에 있는 일반 양면테이프를 사용하셔도 괜찮습니다.
pigpio설치 에러 문의 드립니다.
0
15
1
86, data bit순서가 바뀌어야 할것 같습니다.
0
29
1
85. pwm사용에 기본구조 이해가 같이 요구되네요
0
29
1
dc모터 회전원리
0
32
2
83. volatile로 선언한 이유가 이해 안됩니다.
0
27
1
82. 16:50초 설명에 대한 오해 및 adc mode비교 자료
0
42
2
81. 소프트웨어 작성 방법론에 조언 부탁 드립니다.
0
41
2
00. stm32cubeIDE를 회사에서도 사용하나요 ?
0
31
1
PCB 설계 완료 후 과정이 궁금합니다
1
23
1
크리스탈 관련 질문
1
22
1
상전류 읽는 타이밍 관련 문의
0
49
2
uart, tera term 실습이 잘 안됩니다.
0
51
3
리눅스에서 다시 윈도우로 복구 시키는 방법 문의합니다.
0
39
2
준비물 문의 그리고 로봇 조립 문의
0
58
2
systemctl status pigpiod 오류
0
45
1
Unable to locate package raspi-gpio 오류
0
50
1
Vim 오류
0
43
1
Gpio 빵판 실습 질문
0
40
1
빵판 꾸미기 커리큘럼 34. 질문
0
42
1
라즈베리파이 노트북에 안뜸
0
38
1
라즈베리파이 노트북에 안뜸
0
47
1
강의 시작전 준비물 리스트 질문
0
85
2
SD 카드 대체품 문의
0
120
1
Gitlab 링크 어디 있나요?
0
110
1